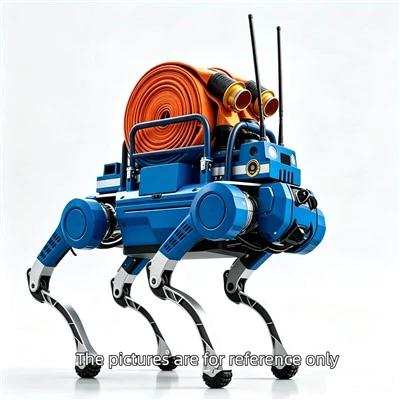
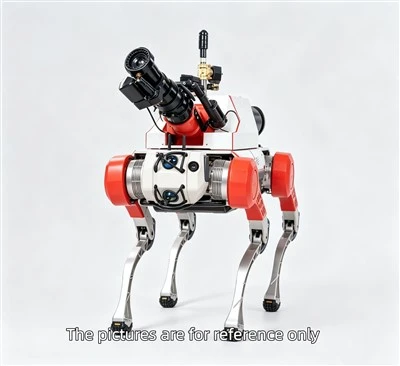
Mae arolygu diwydiannol yn symud tuag at systemau cynyddol ymreolaethol. Gall robot pedwarplyg eisoes lywio grisiau, tir anwastad, mannau cyfyng, ac amgylcheddau diwydiannol cymhleth, ond dim ond rhan o'i werth yw symudedd. Daw'r gwir botensial o'r synwyryddion y mae'n eu cario.
Mae llwythi tâl canfod ymbelydredd yn un o'r opsiynau synhwyrydd mwyaf ymarferol ar gyfer archwilio robotig mewn cyfleusterau niwclear, radiograffeg ddiwydiannol, amgylcheddau ymchwil, a meysydd rheoledig eraill lle mae angen monitro ymbelydredd.
Trwy osod offer canfod ymbelydredd ar robot pedwarawd, gall gweithredwyr gasglu mesuriadau o bell wrth gadw personél i ffwrdd o leoliadau a allai fod yn beryglus.
Mae'r cyfuniad hwn o roboteg a monitro ymbelydredd yn agor posibiliadau newydd ar gyfer llifoedd gwaith archwilio mwy diogel a mwy effeithlon.
Pam Rhoi Offer Canfod Ymbelydredd ar Robot Pedwarplyg?
Yn draddodiadol, cynhelir arolygon ymbelydredd gan bersonél hyfforddedig sy'n cario offer llaw. Mae hwn yn parhau i fod yn ddull effeithiol ar gyfer llawer o dasgau arferol, ond mae rhai amgylcheddau yn anodd, yn cymryd llawer o amser, neu'n anniogel i gael mynediad atynt.
Gall llwyfan robotig ddarparu haen ychwanegol o hyblygrwydd gweithredol.
Gall robot pedwarplyg sydd â llwyth tâl canfod ymbelydredd fynd i mewn i feysydd fel:
Parthau archwilio cyfleusterau niwclear
Meysydd gwaith radiograffeg ddiwydiannol
Mannau diwydiannol halogedig
Ardaloedd cynnal a chadw cyfyngedig
Cyfleusterau cemegol a phrosesu
Lleoliadau ymateb i drychinebau neu argyfwng
Gall y robot drosglwyddo mesuriadau ymbelydredd a gwybodaeth weledol i weithredwr anghysbell. Mae hyn yn galluogi personél i asesu'r amgylchedd cyn penderfynu a oes angen mynediad corfforol.
Mathau o Llwythi Tâl Canfod Ymbelydredd
Mae'r llwyth tâl priodol yn dibynnu ar y ffynhonnell ymbelydredd a'r amcan arolygu. Nid oes un synhwyrydd sy'n ffitio pob cais.
Canfod Ymbelydredd Gama
Gellir defnyddio synwyryddion gama i nodi a mesur ymbelydredd gama mewn amgylcheddau diwydiannol a niwclear.
Pan gaiff ei osod ar gi robotig, gall offer canfod gama gefnogi:
Arolygon ymbelydredd ardal
Adnabod problemus
Archwiliad o bell
Monitro cyfleusterau niwclear
Postio{0}}asesiad digwyddiad
Gall cyfuno mesuriadau gama â phorthiant camera'r robot helpu gweithredwyr i ddeall lle mae darlleniadau uchel yn digwydd.
Canfod Ymbelydredd Niwtron
Mae monitro niwtronau yn bwysig mewn amgylcheddau sy'n cynnwys ffynonellau niwtronau, cyfleusterau niwclear, a rhai cymwysiadau diwydiannol arbenigol.
Gall dosimedr ymbelydredd niwtron neu synhwyrydd wedi'i osod ar lwyfan robotig diwydiannol ddarparu mesuriadau o bell heb ei gwneud yn ofynnol i weithredwr fynd i mewn i'r ardal ar unwaith.
Ar gyfer cenadaethau sy'n cynnwys meysydd ymbelydredd cymysg, gall system synhwyro niwtronau a gama gyfunol ddarparu gwybodaeth fwy defnyddiol na synhwyrydd-diben unigol.
Monitro Halogiad Wyneb
Mae monitro halogiad arwyneb yn gais posibl arall.
Gall llwyfan robotig gludo offer canfod halogiad i arolygu lloriau, arwynebau offer, neu ardaloedd arolygu dynodedig.
Gall hyn fod yn arbennig o ddefnyddiol pan fydd angen i weithredwyr ymchwilio i leoliadau a allai fod yn halogedig tra'n lleihau amlygiad personél diangen.
Manteision Monitro Ymbelydredd Robotig
Nid awtomeiddio yn unig yw'r brif fantais. Dyma'r gallu i symud offer canfod ymbelydredd i fannau y gallai fod yn well gan bobl beidio â mynd.
Llai o Amlygiad Personél
Gall ci robotig gynnal arolygon ymbelydredd rhagarweiniol o bell. Os canfyddir ymbelydredd uchel, gall gweithredwyr werthuso'r data cyn anfon personél i'r ardal.
Mae'r dull hwn yn cefnogi'r egwyddor amddiffyn rhag ymbelydredd sylfaenol o leihau amlygiad diangen.
Mesur Symudol
Mae monitorau ymbelydredd sefydlog yn darparu darlleniadau parhaus mewn lleoliadau a bennwyd ymlaen llaw, ond ni allant symud o gwmpas cyfleuster.
Mae robot pedwarplyg yn darparu symudedd, gan ganiatáu i fesuriadau ymbelydredd gael eu casglu mewn gwahanol leoliadau ar hyd llwybr patrôl.
Cyfuno Data Ymbelydredd a Gweledol
Mae darlleniadau ymbelydredd yn dod yn fwy defnyddiol pan ellir eu cysylltu â lleoliad ffisegol penodol.
Gall ci robotig gyfuno data canfodydd gyda:
Fideo byw
Delweddu thermol
Mapio LiDAR
Gwybodaeth am y swydd
Synwyryddion amgylcheddol
Mae hyn yn creu darlun mwy cyflawn o'r amgylchedd arolygu.
Cymwysiadau Diwydiannol
Gall llwythi tâl canfod ymbelydredd ar gyfer robotiaid pedwarplyg gefnogi nifer o ddiwydiannau arbenigol.
Cyfleusterau Niwclear
Cyfleusterau niwclear yw un o'r cymwysiadau mwyaf amlwg. Gall systemau robotig gefnogi arolygon o bell, paratoi gwaith cynnal a chadw, ac archwilio meysydd lle mae angen asesu lefelau ymbelydredd cyn mynediad personél.
Radiograffeg Ddiwydiannol
Gall contractwyr NDT sy'n gweithio gydag offer pelydr X neu radiograffeg gama ddefnyddio llwyfannau robotig symudol ar gyfer-tasgau monitro safle penodol. Gall ci robotig o bosibl ddarparu ymwybyddiaeth ychwanegol o ymbelydredd o amgylch ardaloedd arolygu cymhleth.
Ymateb Brys
Yn dilyn digwyddiad diwydiannol, efallai na fydd lefelau ymbelydredd yn hysbys. Gall anfon platfform robotig sydd â synhwyrydd addas ddarparu asesiad cychwynnol tra'n lleihau risgiau amlygiad uniongyrchol i bersonél ymateb.
Ymchwil a Chyfleusterau Arbenigol
Gall labordai ymchwil ac amgylcheddau rheoledig eraill hefyd elwa o fonitro ymbelydredd symudol lle mae angen llwybrau archwilio hyblyg.
Beth ddylai prynwyr ei ystyried?
Mae dewis llwyth tâl canfod ymbelydredd ar gyfer robot pedwarplyg yn gofyn am fwy na gwirio ystod mesur y synhwyrydd.
Mae ystyriaethau pwysig yn cynnwys:
Math o ymbelydredd
Sensitifrwydd synhwyrydd
Ystod mesur
Pwysau a dimensiynau
Defnydd pŵer
Rhyngwyneb cyfathrebu
Gallu cofnodi data
Diogelu'r amgylchedd
Capasiti llwyth tâl robot
Gofynion graddnodi
Mae integreiddio mecanyddol hefyd yn bwysig. Dylai'r synhwyrydd gael ei osod yn ddiogel heb ymyrryd â symudiad, cydbwysedd na synwyryddion eraill y robot.
Mae integreiddio meddalwedd yn haeddu sylw cyfartal. Yn ddelfrydol, dylai darlleniadau ymbelydredd gael eu cydamseru â lleoliad y robot a data arolygu yn hytrach na'u harddangos fel mesuriad ynysig.
Dyfodol Canfod Ymbelydredd Robotig
Gallai'r cyfuniad o AI, llywio ymreolaethol, a synhwyro ymbelydredd wneud arolygon ymbelydredd robotig yn llawer mwy defnyddiol.
Gall systemau yn y dyfodol ddilyn llwybrau arolygu yn awtomatig, nodi darlleniadau annormal, marcio mannau poeth ymbelydredd ar fapiau cyfleuster, a dychwelyd i orsaf wefru ar ôl cwblhau cenhadaeth.
Nid tynnu gweithwyr proffesiynol hyfforddedig ym maes ymbelydredd o'r broses yw'r nod. Yn lle hynny, gall y platfform robotig drin symudedd a chasglu data tra bod personél cymwys yn parhau i fod yn gyfrifol am ddehongli, penderfyniadau diogelwch, a gweithdrefnau ymateb.
Ar gyfer gweithredwyr diwydiannol, gallai'r dull peiriant dynol hwn ddarparu cydbwysedd ymarferol rhwng awtomeiddio a diogelwch ymbelydredd.
Gweler atebion wedi'u haddasu i chi ynhttps://www.astralroutetech.com/robotic-ci/
FAQ
A all ci robotig ganfod ymbelydredd?
Oes, ar yr amod bod synhwyrydd ymbelydredd priodol wedi'i integreiddio fel llwyth tâl. Nid yw'r robot ei hun yn canfod ymbelydredd yn ei hanfod; daw'r gallu canfod o'r synhwyrydd wedi'i osod.
Pa fathau o ymbelydredd y gall robot pedwarplyg ei fonitro?
Yn dibynnu ar y llwyth tâl, gellir ffurfweddu llwyfan robotig ar gyfer ymbelydredd gama, ymbelydredd niwtron, halogiad arwyneb, neu ofynion monitro-ymbelydredd arbenigol eraill.
Pam defnyddio ci robotig yn lle synhwyrydd ymbelydredd llaw?
Mae synhwyrydd llaw yn ei gwneud yn ofynnol i berson fynd i mewn i'r ardal arolygu. Gall ci robotig gludo'r synhwyrydd i leoliadau dethol o bell, gan leihau amlygiad personél diangen o bosibl.
A all offer canfod ymbelydredd weithio gyda synwyryddion robot eraill?
Oes. Mae'n bosibl cyfuno mesuriadau ymbelydredd â chamerâu, delweddu thermol, LiDAR, GPS neu ddata lleoleiddio, a synwyryddion amgylcheddol eraill i greu cofnod arolygu mwy cynhwysfawr.
A yw systemau canfod ymbelydredd robotig yn addas ar gyfer cyfleusterau niwclear?
Gallant fod yn ddefnyddiol ar gyfer tasgau arolygu a monitro penodol, ond mae addasrwydd yn dibynnu ar yr amgylchedd ymbelydredd, manylebau robotiaid, perfformiad canfodydd, gweithdrefnau cyfleuster, a gofynion diogelwch cymwys.
Casgliad
Mae canfod ymbelydredd yn estyniad naturiol o alluoedd robotiaid pedwarplyg modern. Trwy gyfuno roboteg symudol â gama, niwtron, neu offer monitro halogiad, gall gweithredwyr gasglu data ymbelydredd o leoliadau a allai fod yn anodd neu'n annymunol i bersonél gael mynediad iddynt.
Ar gyfer cyfleusterau niwclear, radiograffeg ddiwydiannol, ymateb brys, ac archwiliad diwydiannol arbenigol, gall ci robotig diwydiannol sydd â'r llwyth tâl canfod ymbelydredd cywir ddarparu galluoedd synhwyro o bell gwerthfawr.
Mae'r dechnoleg yn dal i ddatblygu, ond mae'r cyfeiriad yn glir: bydd llwyfannau archwilio robotig yn y dyfodol yn gweithredu'n gynyddol fel cludwyr synhwyrydd symudol, gan gyfuno canfod ymbelydredd â thechnolegau arolygu gweledol, thermol, amgylcheddol ac AI.