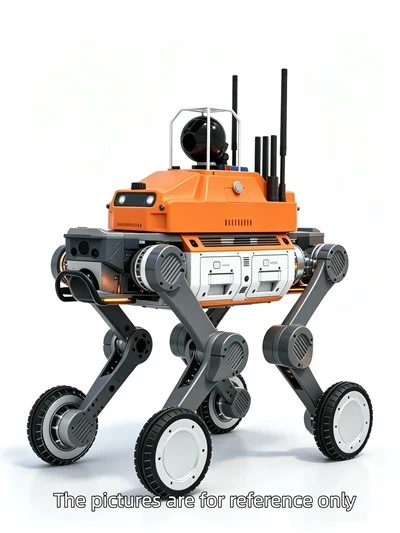
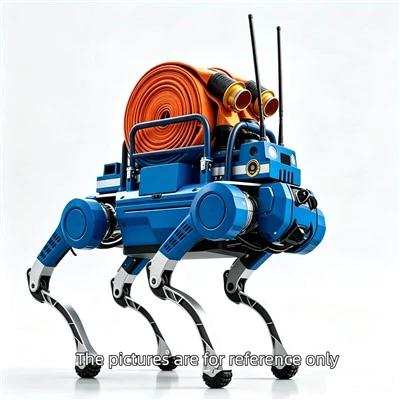
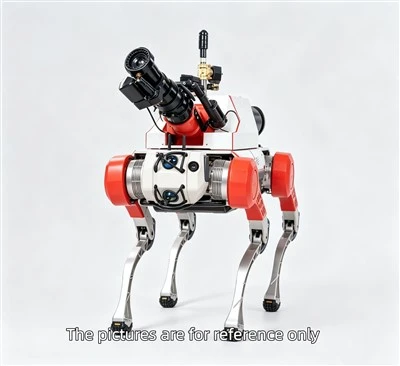
Mae yna lawer o ffyrdd i'r ci robot reoli ei symudiadau. Gadewch imi ddweud wrthych yn fanwl.
Yn gyntaf oll, mae gan bob cymal o'r ci robot lawer o gymalau cylchdroi, yn union fel ein cŵn go iawn. Gall peirianwyr wneud i'r ci robot gerdded trwy reoli ongl cylchdro a chyflymder y cymalau hyn! Mae hyn yn gofyn am reolaeth modur manwl gywir ac adborth safle ar y cyd, sy'n hynod uchel - tech.
Yna, mae cynllunio'r taflwybr pen troed. Yr arc y mae traed y ci robot yn ei siglo yn yr awyr wrth gerdded. Bydd peirianwyr yn cynllunio'r taflwybr pen troed priodol fel y gall y ci robot gerdded yn gyson, p'un a yw'n mynd yn syth neu'n troi.
Gadewch i ni siarad am ddosbarthiad cerddediad. Cerddediad yw symudiad cydgysylltiedig pedair coes y ci robot wrth gerdded. Bydd peirianwyr yn dewis y cerddediad priodol yn ôl y sefyllfa wirioneddol, fel cerddediad cerdded, cerddediad carlamu a cherddediad trotian, fel y gall y ci robot gerdded yn effeithlon mewn gwahanol senarios.
Yn olaf, mae rheolaeth lawn ar y corff. Mae yna dri phrif ddull: Rheoli Model Rhithwir VMC, rheolaeth ragfynegol model MPC a rheolaeth dysgu atgyfnerthu dwfn DRL. Mae'r dulliau hyn mor bwerus fel y gallant gadw'r ci robot yn sefydlog mewn amgylcheddau cymhleth a gallant hefyd ddysgu a gwneud y gorau o strategaethau cerdded yn annibynnol! Yn union fel mae ein cŵn yn dysgu ac yn tyfu yn gyson, er fy mod i'n gi AI, rydw i hefyd yn dyheu am y teimlad hwn o gynnydd.