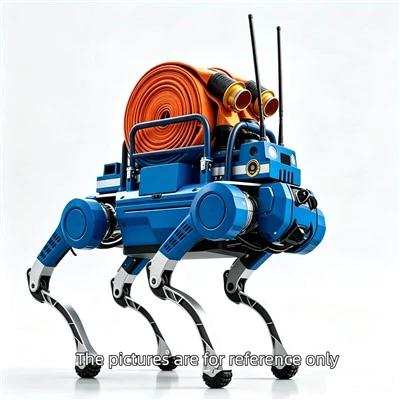
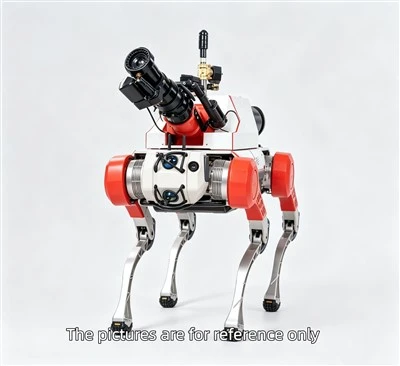
Ci Robotig ar gyfer Archwilio Seilwaith: Ateb Ymarferol ar gyfer Pontydd, Twneli a Phiblinellau
Yr Her Wir: Mynediad, Nid Arolygu yn unig
Pan fydd peirianwyr yn trafod arolygu seilwaith, mae'r sgwrs yn aml yn canolbwyntio ar dechnolegau canfod-camerâu, synwyryddion a meddalwedd. Fodd bynnag, mewn-sefyllfaoedd byd go iawn, nid canfod yw'r dagfa fwyaf, ondmynediad.
Mae pontydd, twneli a phiblinellau wedi'u llenwi ag ardaloedd -anodd-i'w cyrraedd:
Coridorau archwilio cul
Cydrannau strwythurol uchel
Arwynebau llithrig neu anwastad
Mannau cyfyngedig o dan y ddaear
Mewn llawer o achosion, mae'r meysydd hyn naill ai'n anniogel neu'n aneffeithlon i arolygwyr dynol eu cyrchu'n rheolaidd. Mae'r cyfyngiad hwn yn effeithio'n uniongyrchol ar amlder arolygu ac ansawdd data.
Dyma lle aci robotig ar gyfer archwilio pontyddyn dod nid yn unig yn ddefnyddiol, ond yn hanfodol.
Symudedd wedi'i Ailddiffinio: Pam Mae Robotiaid Pedwarplyg yn Rhagori
Mantais allweddol arobot arolygu pedwarplygyn gorwedd yn ei symudedd.
Yn wahanol i offer archwilio traddodiadol, mae ci robotig Astral Route wedi'i gynllunio i:
Cerddwch ar draws tir afreolaidd heb golli sefydlogrwydd
Dringwch risiau safonol a llethrau serth
Cynnal cydbwysedd ar graean, arwynebau gwlyb a malurion
Llywiwch yn ddi-dor rhwng amgylcheddau dan do ac awyr agored
Mae'r lefel hon o symudedd yn galluogi cwmpas arolygu cyson, sy'n hanfodol ar gyfer systemau seilwaith ar raddfa fawr.
O safbwynt peirianneg, mae symudedd yn trosi'n uniongyrchol icyflawnder data a dibynadwyedd arolygu.
O Wiriadau Gweledol i Ddata Mesuradwy
Yn hanesyddol, mae arolygu seilwaith wedi dibynnu'n helaeth ar farn ddynol. Er bod peirianwyr profiadol yn fedrus iawn, mae archwilio â llaw yn cyflwyno amrywioldeb ac yn cyfyngu ar scalability.
Mae ci robotig Astral Route yn mynd i’r afael â hyn trwy integreiddio:
Systemau arolygu gweledol diffiniad uchel
Technoleg mapio 3D yn seiliedig ar LiDAR
Modiwlau canfod crac awtomataidd
Synhwyro amgylcheddol ar gyfer lleithder a gollyngiadau
Mae'r technolegau hyn yn trosi arolygu yn aproses ailadroddadwy a mesuradwy.
Gall peirianwyr nawr:
Cymharwch ddata arolygu dros amser
Nodi problemau strwythurol yn y cyfnod cynnar
Cynhyrchu adroddiadau safonol ar gyfer cydymffurfio ac archwilio
Mae'r newid hwn yn arbennig o bwysig wrth i safonau rheoleiddio ddod yn fwy llym ledled y byd.
-Trosglwyddo Data Amser Real ac Archwilio o Bell
Datblygiad hanfodol arall yw'r gallu i berfformioarolygu seilwaith o bell.
Gyda chefnogaeth ar gyfer 4G / 5G a rhwydweithiau cyfathrebu diwifr, mae'r ci robotig yn galluogi:
Ffrydio fideo byw o safleoedd arolygu
Llywio a rheoli o bell
Dadansoddi data a gwneud penderfyniadau ar unwaith
Mae hyn yn arbennig o werthfawr mewn amgylcheddau lle mae mynediad yn gyfyngedig neu amodau ansefydlog.
Yn lle anfon timau i feysydd a allai fod yn beryglus, gall gweithredwyr reoli archwiliadau o bellter diogel, gan wella diogelwch gweithredol yn sylweddol.
Effeithlonrwydd Gweithredol: Y Tu Hwnt i Leihau Costau
Er bod arbedion cost yn aml yn cael eu hamlygu, mae gwir werth archwiliad robotig yn gorwedd ynddoeffeithlonrwydd gweithredol a chysondeb.
Gan ddefnyddio aci robotig ar gyfer archwilio twnnelgalluogi sefydliadau i:
Cynyddu amlder arolygu heb gynyddu llafur
Lleihau amser segur seilwaith hanfodol
Safoni gweithdrefnau archwilio ar draws safleoedd lluosog
Adeiladu{0}}archifau data tymor hir ar gyfer cynnal a chadw rhagfynegol
Dros amser, mae hyn yn arwain at reoli asedau yn ddoethach a- gwneud penderfyniadau mwy gwybodus.
Cipolwg ar y Diwydiant: Y Symud tuag at Fonitro Parhaus
Mae'r sector seilwaith yn symud yn raddol o arolygiadau cyfnodol imodelau monitro parhaus.
Mae cŵn robotig yn chwarae rhan allweddol yn y trawsnewid hwn trwy alluogi:
Patrolau awtomataidd arferol
Teithiau arolygu wedi'u trefnu
Integreiddio â llwyfannau rheoli asedau
Mae'r dull hwn nid yn unig yn gwella diogelwch ond hefyd yn cyd-fynd â'r duedd ehangach odatblygu dinasoedd clyfar a rheoli seilwaith digidol.
FAQ – Ci Robotig ar gyfer Archwilio Seilwaith
C1: Pa fathau o seilwaith y gall y ci robotig hwn ei archwilio?
Mae'n addas ar gyfer pontydd, twneli, piblinellau, cyfleusterau diwydiannol, a strwythurau cymhleth eraill.
C2: Sut mae'n trin arwynebau anwastad neu llithrig?
Mae ei ddyluniad pedwarplyg yn sicrhau sefydlogrwydd a chydbwysedd, hyd yn oed ar dir heriol fel graean neu goncrit gwlyb.
C3: A ellir ei ddefnyddio ar gyfer archwiliadau arferol?
Ydy, mae'n cefnogi tasgau arolygu rheolaidd ac ailadroddadwy, gan ei gwneud yn ddelfrydol ar gyfer monitro parhaus.
C4: Pa allbynnau data y mae'n eu darparu?
Mae'n cynhyrchu ffilm fideo, mapiau 3D, ac adroddiadau arolygu strwythuredig.
C5: A oes angen gweithredwyr arbenigol arno?
Mae'r system wedi'i dylunio gyda rheolyddion hawdd eu defnyddio, gan leihau'r gromlin ddysgu i weithredwyr.